ROAM Cluny

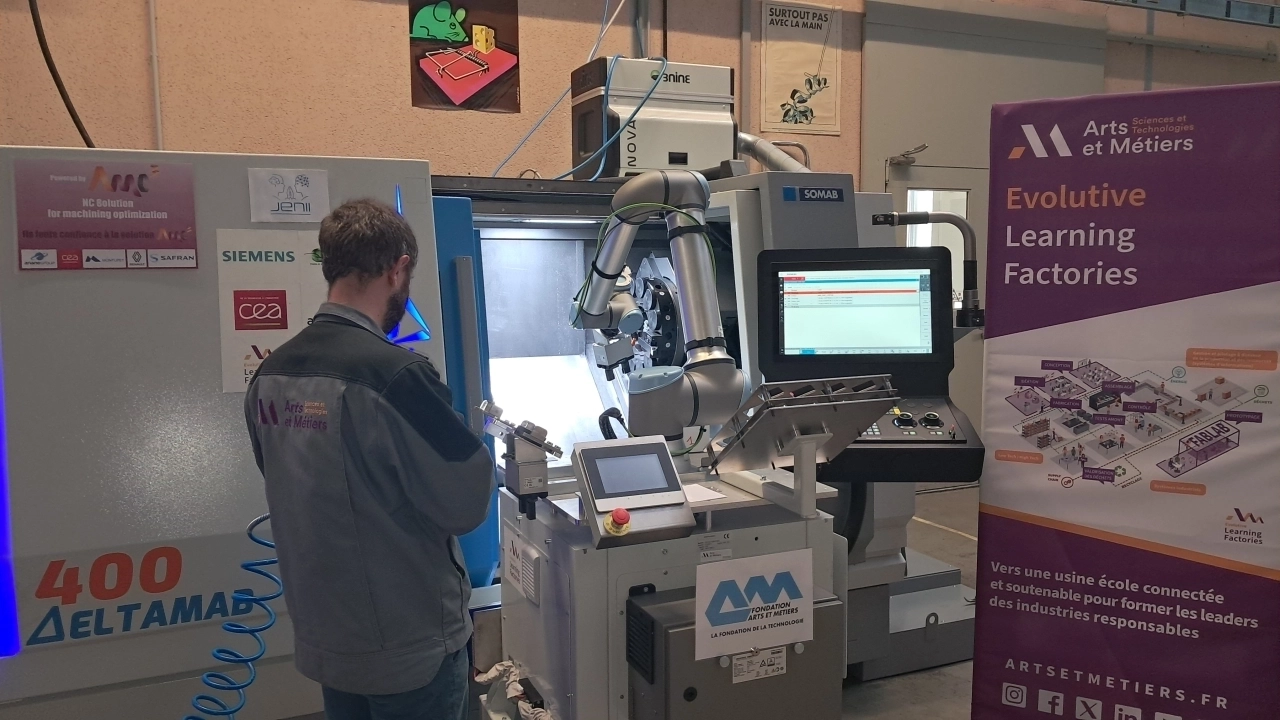
L’objectif du projet est d’investir dans un robot collaboratif industriel 6 axes (cobot), mutualisé entre les différents ateliers et enseignements du campus.

Il sera utilisé sur différents postes de fabrication afin d’effectuer des taches de procédées, du chargement ou d’assemblage (Lean Manufacturing).

La plateforme physique du cobot sera modulaire, outillée et déplaçable manuellement, et sera d’application en mécanique et automatisme.

La plateforme d’automatisme sera évolutive et accessibles aux étudiants pour qu’ils puissent étendre les fonctionnalités et créer de nouveaux projets.

Aucunes pour le moment...

Timeline
Informations pour remplir la Timeline.

Vous avez le choix entre 3 styles de marquages:

Normal

Petit panneau avec le Texte de l'évènement et un trait qui descend vers le bas.

Évènement Normal
Point simple

Un point simple avec le Texte de l'évènement qui marque un événement particulier.

Évènement Point
Délai

Un bandeau qui indique un délai pour un événement qui a durée sur un temps long.

Évènement Délai
Veuillez entrer un Évènement !
Veuillez choisir un Type !
Veuillez entrer une Date !
Objectifs principaux

L’objectif du projet est d’investir dans un robot collaboratif industriel 6 axes (cobot), mutualisé entre les différents ateliers et enseignements du campus.

Il sera utilisé sur différents postes de fabrication afin d’effectuer des taches de procédées, du chargement ou d’assemblage (Lean Manufacturing).

La plateforme physique du cobot sera modulaire, outillée et déplaçable manuellement, et sera d’application en mécanique et automatisme.

La plateforme d’automatisme sera évolutive et accessibles aux étudiants pour qu’ils puissent étendre les fonctionnalités et créer de nouveaux projets.

Démarches Pédagogiques

Aucunes pour le moment...

Photos

Image de référence actuelle
Elle est conservée, les nouvelles images seront ajoutées.

ROAM
ROAM
Réf. Aperçu Nom Type Action
ROAM31.webpRéférence
Annuler
Vidéo YouTube
Veuillez entrer un lien ou un ID YouTube ! Exemples:
- Lien complet: https://www.youtube.com/watch?v=dQw4w9WgXcQ
- ID court: dQw4w9WgXcQ
Vidéo

Voulez-vous vraiment
SUPPRIMER la vidéo ?

Campus Cluny
Porteur Charly EUZENAT
Rattaché(s) Aucun
Labo(s) Aucun
Acro. ROAM
Titre Robots collaboratifs aux Arts et Métiers – intégration de 3 technologies de Robot (Usinage, bois, forge, contrôle, Fonderie)
Début : 2023
Fin : 2026
Durée : 4 an(s)
Objectifs principaux

L’objectif du projet est d’investir dans un robot collaboratif industriel 6 axes (cobot), mutualisé entre les différents ateliers et enseignements du campus.

Il sera utilisé sur différents postes de fabrication afin d’effectuer des taches de procédées, du chargement ou d’assemblage (Lean Manufacturing).

La plateforme physique du cobot sera modulaire, outillée et déplaçable manuellement, et sera d’application en mécanique et automatisme.

La plateforme d’automatisme sera évolutive et accessibles aux étudiants pour qu’ils puissent étendre les fonctionnalités et créer de nouveaux projets.

Démarches pédagogiques

Aucunes pour le moment...

Budget
- Cobot 6 axes 42.5 k€
- AMR 34.25 k€
- Robot Delta 15.5 k€
Financeurs / Partenaires envisagés
- Aucun
Quel défi est incarné par le projet ?
  • Défi 1: DD&RS : Développement Durable et Responsabilité Sociétale
  • Défi 2: Digitalisation, données, jumeaux numériques
  • Défi 3: Projet d’enseignement spécifique utilisant l’ELF dans les activités pédagogiques
  • Défi 4: Espaces ELF : équipements, patrimoine, SATER, learning center…)
  • Défi 5: Vitrine Learning Factory (showroom, signalétique, communication …)
  • Défi 6: Montée en compétences pour la Learning Factory
ROAM
ROAM